Eine Torsteuerung auf einem RaspiZero mit Telegram Bot Benachrichtigungen
Verfasst: Donnerstag 8. Oktober 2026, 21:17
Hallo.
Ich habe hier einen Menge elektrischer Tore und Türen (Türsummer). Dafür waren mir einzelne oder auch nur zusätzliche Handfernbedienungen zu umständlich. Daher hatte ich den Plan das per Smartphone steuern zu können.
Features:
- einfache Torsteuerung per Webseite (simple Knöpfe)
- Statusanzeige, sofern konfiguriert (Symbol im Button)
- Steuerung einzelner Relais per GPIO
- Status per GPIO
- Steuerung und Status per Homeatic (CCU3)
- Benachrichtigung an User per Telegram Bot
- Die einzelnen "Knöpfe" können auch per HTML GET Aufruf in andere Dienste / Programme integriert werden (vermutlich auch Alexa,..)
Screenshot:
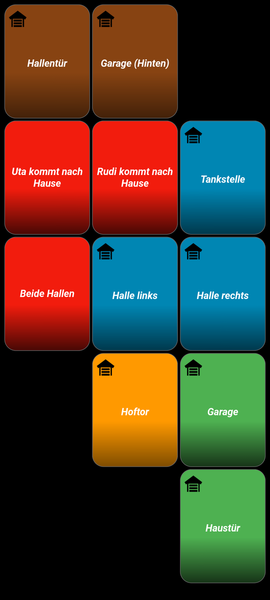
Hier erstmal nur der Python Code:
Und hier noch der Link zu allem (enthält auch eine Beispiel "config.json", die html Templates und Bilder): https://www.chaos-thor.net/files/upload ... oorCtrl.7z
Ich hoffe externe Links sind erlaubt?
Bin für Anregungen, Verbesserungen oder auch nur Kommentare immer offen.
MfG Rudi
Ich habe hier einen Menge elektrischer Tore und Türen (Türsummer). Dafür waren mir einzelne oder auch nur zusätzliche Handfernbedienungen zu umständlich. Daher hatte ich den Plan das per Smartphone steuern zu können.
Features:
- einfache Torsteuerung per Webseite (simple Knöpfe)
- Statusanzeige, sofern konfiguriert (Symbol im Button)
- Steuerung einzelner Relais per GPIO
- Status per GPIO
- Steuerung und Status per Homeatic (CCU3)
- Benachrichtigung an User per Telegram Bot
- Die einzelnen "Knöpfe" können auch per HTML GET Aufruf in andere Dienste / Programme integriert werden (vermutlich auch Alexa,..)
Screenshot:
Hier erstmal nur der Python Code:
Code: Alles auswählen
# -*- coding: utf-8 -*-

import sys
import time
import json
import requests
import telegram
import uvicorn
import RPi.GPIO as GPIO

from xml.dom.minidom import parseString
from jinja2 import Environment, FileSystemLoader, select_autoescape

from fastapi import FastAPI, Request, Response
from fastapi.middleware.cors import CORSMiddleware
from fastapi.responses import HTMLResponse, PlainTextResponse, RedirectResponse

# -------------------------------------------------------------------------------------

class Relay:
    def __init__(self, name, link, color, position, pinSwitch, pinState, stateEnabled,
                 stateHM, stateInverted, toggleTime, msgUsers, msgText, datapoint=""):
        self.name = name
        self.link = link
        self.color = color
        self.position = position
        self.pinSwitch = pinSwitch
        self.pinState = pinState
        self.stateEnabled = stateEnabled
        self.stateHM = stateHM
        self.datapoint = datapoint
        self.stateInverted = stateInverted
        self.toggleTime = toggleTime
        self.msgUsers = msgUsers
        self.msgText = msgText

# -------------------------------------------------------------------------------------

class Macro:
    def __init__(self, name, link, color, position, actions):
        self.name = name
        self.link = link
        self.color = color
        self.position = position
        self.actions = actions

# -------------------------------------------------------------------------------------

class TelegrammUser:
    def __init__(self, name, myId, silent):
        self.name = name
        self.id = myId
        self.silent = silent

# -------------------------------------------------------------------------------------

class Config:
    def __init__(self):
        try:
            with open("config.json", encoding="utf-8-sig") as configFile:
                config = json.load(configFile)

        except IOError:
            print('Could not read file "config.json"!')
            sys.exit(1)

        except json.JSONDecodeError:
            print("config.json: decode error!")
            sys.exit(1)

        # config
        self.ip = config["config"]["IP"]
        self.port = config["config"]["PORT"]
        self.stateUpdate = config["config"]["STATEUPDATE"]
        self.title = config["config"]["TITLE"]
        self.tableX = config["config"]["TABLE_X"]
        self.tableY = config["config"]["TABLE_Y"]
        self.telegrammBotId = config["config"]["TELEGRAMM_BOT_ID"]
        self.ccu_url = config["config"]["CCU_URL"]

        # Telegram users
        self.telegrammUsers = []

        for item in config["config"]["TELEGRAMM_USERS"]:
            user = TelegrammUser(item["name"], item["id"], item["silent"])
            self.telegrammUsers.append(user)

        # relays
        self.relais = []
        for item in config["relais"]:
            relay = Relay(item["button_name"], item["link"], item["button_color"],
                          item["button_grid_position"], item["relais_pin"],
                          item["relais_state"], item["state_enabled"], item["state_isHM"],
                          item["state_inverted"], item["relais_time"],
                          item["msg_user"].split(","), item["msg_text"])

            if relay.stateHM:
                relay.datapoint = item["datapoint"]
            self.relais.append(relay)

        # macros
        self.macros = []
        for item in config["macros"]:
            macro = Macro(item["button_name"], item["link"], item["button_color"],
                          item["button_grid_position"], item["actions"].split(","))
            self.macros.append(macro)

    def isValidUserId(self, name):
        for user in self.telegrammUsers:
            if user.name == name and user.id:
                return True
        return False

    def getUserByName(self, name):
        for user in self.telegrammUsers:
            if user.name == name and user.id:
                return user
        return None

# -------------------------------------------------------------------------------------

class Controller:
    def __init__(self):
        self.config = Config()
        self.templates = Environment(loader=FileSystemLoader("templates"), autoescape=select_autoescape(["html", "xml"]))
        self._initGPIO()

    def _render(self, template, **kwargs):
        tmpl = self.templates.get_template(template)
        return tmpl.render(**kwargs)

    def _getItems(self):
        table = ""
        for i in range(int(self.config.tableX * self.config.tableY)):
            table += self._getEntry(i)
        return table

    def _getEntry(self, pos):
        # search relays
        for relay in self.config.relais:
            if relay.position == pos:
                return self._render("item.html", btn_link=relay.link, btn_color=relay.color,
                                    ip=self.config.ip, port=self.config.port, btn_name=relay.name)

        # search macros
        for macro in self.config.macros:
            if macro.position == pos:
                return self._render("item.html", btn_link=macro.link, btn_color=macro.color,
                                    ip=self.config.ip, port=self.config.port,btn_name=macro.name)
        return self._render("item_empty.html")

    def _stateJavaScript(self):
        counter = 0
        script = ""

        for relay in self.config.relais:
            if relay.stateEnabled:
                script += ('\n\t\t\t\t\t\tsetClassOnState(''document.getElementById("' + relay.link + '"), pinStates[' + str(counter) + "]);")
            counter += 1
        return script

    def _handleMessage(self, relay, request: Request):
        if not self.config.telegrammBotId:
            return

        try:
            bot = telegram.Bot(token=self.config.telegrammBotId)
            for user in relay.msgUsers:
                if not self.config.isValidUserId(user):
                    continue
                myUser = self.config.getUserByName(user)
                if myUser is None:
                    continue
                msg = relay.msgText
                bot.send_message(chat_id=myUser.id, text=msg, disable_notification=myUser.silent)
        except telegram.error.TelegramError as e:
            print("Telegram error occurred ({})!".format(str(e)))

    def _stateGPIO(self, relay):
        if not relay.stateEnabled:
            return "unknown"
        state = GPIO.input(relay.pinState)
        if relay.stateInverted:
            state = not state
        if state:
            return "open"
        return "closed"

    def _initGPIO(self):
        GPIO.setwarnings(False)
        GPIO.cleanup()
        GPIO.setmode(GPIO.BCM)
        for item in self.config.relais:
            self._initGPIOEntry(item)

    def _initGPIOEntry(self, relay):
        if relay.pinSwitch >= 0:
            GPIO.setup(relay.pinSwitch, GPIO.OUT)
            GPIO.output(relay.pinSwitch, True)

        if relay.stateEnabled and relay.pinState >= 0:
            GPIO.setup(relay.pinState, GPIO.IN, pull_up_down=GPIO.PUD_UP)

    def _switchGPIO(self, relay, request: Request):
        if relay.pinSwitch == -1:
            return "OK"

        self._handleMessage(relay, request)
        if relay.toggleTime == -1.0:
            GPIO.output(relay.pinSwitch, not GPIO.input(relay.pinSwitch))
            return "OK"

        GPIO.output(relay.pinSwitch, False)
        time.sleep(relay.toggleTime)
        GPIO.output(relay.pinSwitch, True)
        return "OK"

    def _getHmState(self, relay):
        if relay.stateEnabled:
            try:
                url = self.config.ccu_url.format(relay.datapoint)
                r = requests.get(url, timeout=5)
                dom = parseString(r.content)
                state = bool(int(dom.getElementsByTagName("datapoint")[0].getAttribute("value")))
                if relay.stateInverted:
                    state = not state
                if state:
                    return "open"
                return "closed"
            except Exception:
                pass
        return "unknown"

    def mainPage(self):
        return self._render("template.html", page_title=self.config.title, tableX=self.config.tableX,
                            tableY=self.config.tableY, ip=self.config.ip, port=self.config.port,
                            update_cycle=self.config.stateUpdate, script_part=self._stateJavaScript(),
                            btn_table=self._getItems())

    def states(self):
        currentStates = ""
        for item in self.config.relais:
            if item.stateHM:
                currentStates += (item.color + "_" + self._getHmState(item) + ",")
            else:
                currentStates += (item.color + "_" + self._stateGPIO(item) + ",")
        return currentStates[:-1]

    def reinit(self):
        self.config = Config()

    def action(self, page, request: Request):
        # relay action
        for relay in self.config.relais:
            if page == relay.link:
                return self._switchGPIO(relay, request)

        # macro action
        for macro in self.config.macros:
            if page == macro.link:
                for myAction in macro.actions:
                    self.action(myAction, request)
                return "OK"
        return "NOK"

# -------------------------------------------------------------------------------------

ctrl = Controller()
app = FastAPI(title="Door Control", docs_url=None, redoc_url=None, openapi_url=None)
app.add_middleware(CORSMiddleware, allow_origins=["*"], allow_credentials=False,
                   allow_methods=["GET"], allow_headers=["*"])

# -------------------------------------------------------------------------------------
# Routes
# -------------------------------------------------------------------------------------

@app.get("/", response_class=HTMLResponse)
def main_page():
    return HTMLResponse(content=ctrl.mainPage())

@app.get("/states", response_class=PlainTextResponse)
def states():
    return ctrl.states()

@app.get("/reinit")
def reinit():
    ctrl.reinit()
    return RedirectResponse(url="/", status_code=302)

@app.get("/{page}", response_class=PlainTextResponse)
def action(page: str, request: Request):
    return ctrl.action(page, request )

@app.api_route("/health", methods=["GET", "HEAD"])
def health():
    return Response(status_code=200)

# -------------------------------------------------------------------------------------

if __name__ == "__main__":
    try:
        uvicorn.run(app, host=ctrl.config.ip, port=int(ctrl.config.port),
            # Important for Raspberry Pi Zero:
            workers=1,
            # pure Python implementation
            loop="asyncio", http="h11",
            # avoid unnecessary logging
            access_log = False, log_level="warning"
        )

    finally:
        GPIO.cleanup()
Ich hoffe externe Links sind erlaubt?
Bin für Anregungen, Verbesserungen oder auch nur Kommentare immer offen.
MfG Rudi